Tesvor X500 ohne Cloud: Mein Missversuch mit einem Wemos D1 mini
Mein Tesvor X500 sollte ohne WeBack-Cloud weiterleben – lokal im WLAN und mit Alexa. Der Umbau mit einem Wemos D1 mini kam weit, scheiterte am Ende aber an der Kommunikation zurück zum Roboter.
Mein Tesvor X500 ist mittlerweile einige Jahre alt. Mechanisch funktioniert der Staubsauger noch einwandfrei. Das Problem ist nicht der Roboter selbst, sondern die Cloud dahinter.
Die ursprüngliche WeBack-App funktioniert für mich nicht mehr bzw. wurde für die Regionen Deutschland und China abgeschaltet. Damit fiel die Steuerung per App und von unterwegs weg.
Als Smart-Home-Enthusiast wollte ich mich damit nicht einfach abfinden.
Meine Idee: Den Tesvor über einen Wemos D1 mini lokal ins eigene WLAN bringen und anschließend mit Amazon Alexa verbinden.
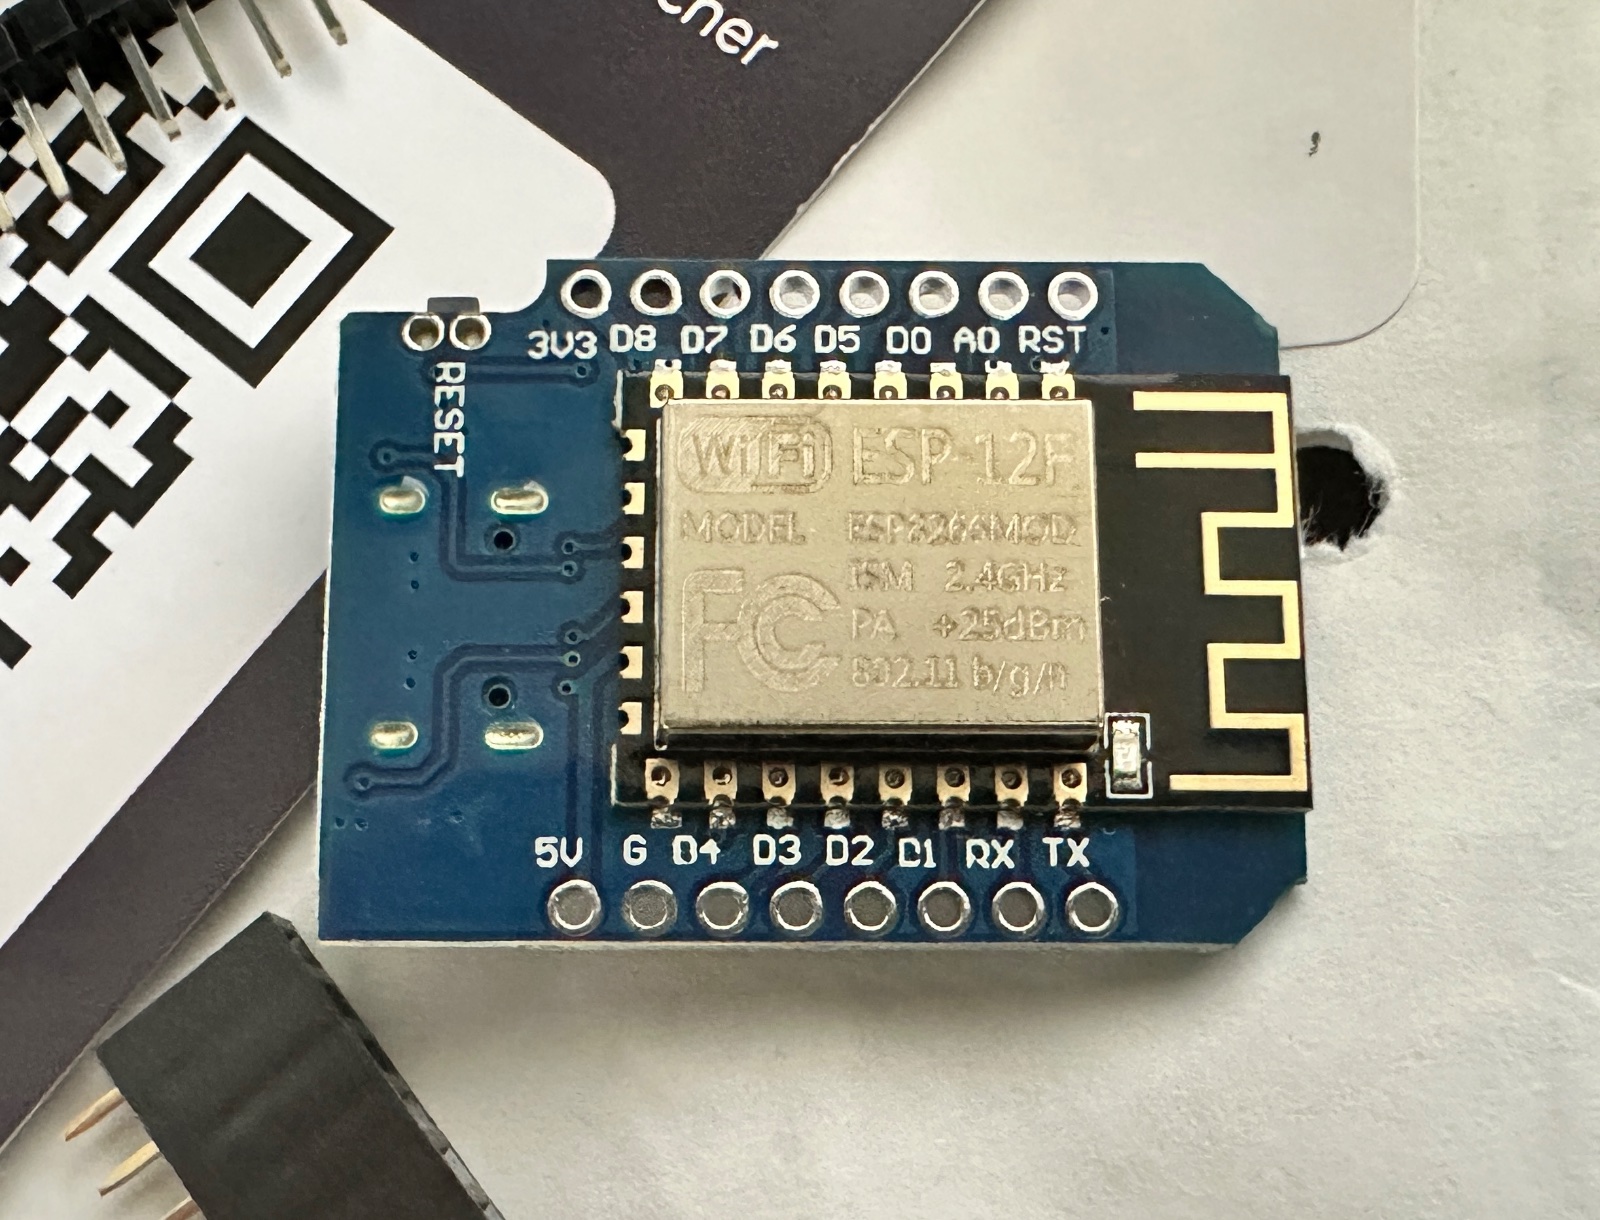
Damit hätte ich ihn zu Hause per Sprache und über die Alexa-App auch wieder von unterwegs steuern können – ganz ohne die ursprüngliche WeBack-Cloud. Im Internet gibt es Berichte von Tesvor-X500-Besitzern, bei denen ein solcher Umbau funktioniert hat. Also dachte ich mir: Das probiere ich aus.
Aus „ein paar Kabeln“ wurde ein richtiges Projekt
Ich hatte vorher kaum Erfahrung mit solchen Umbauten. Also hieß es erst einmal: Wemos flashen, V, G anlöten, RX und TX verstehen, Spannungen messen und herausfinden, wie der Tesvor überhaupt kommuniziert.
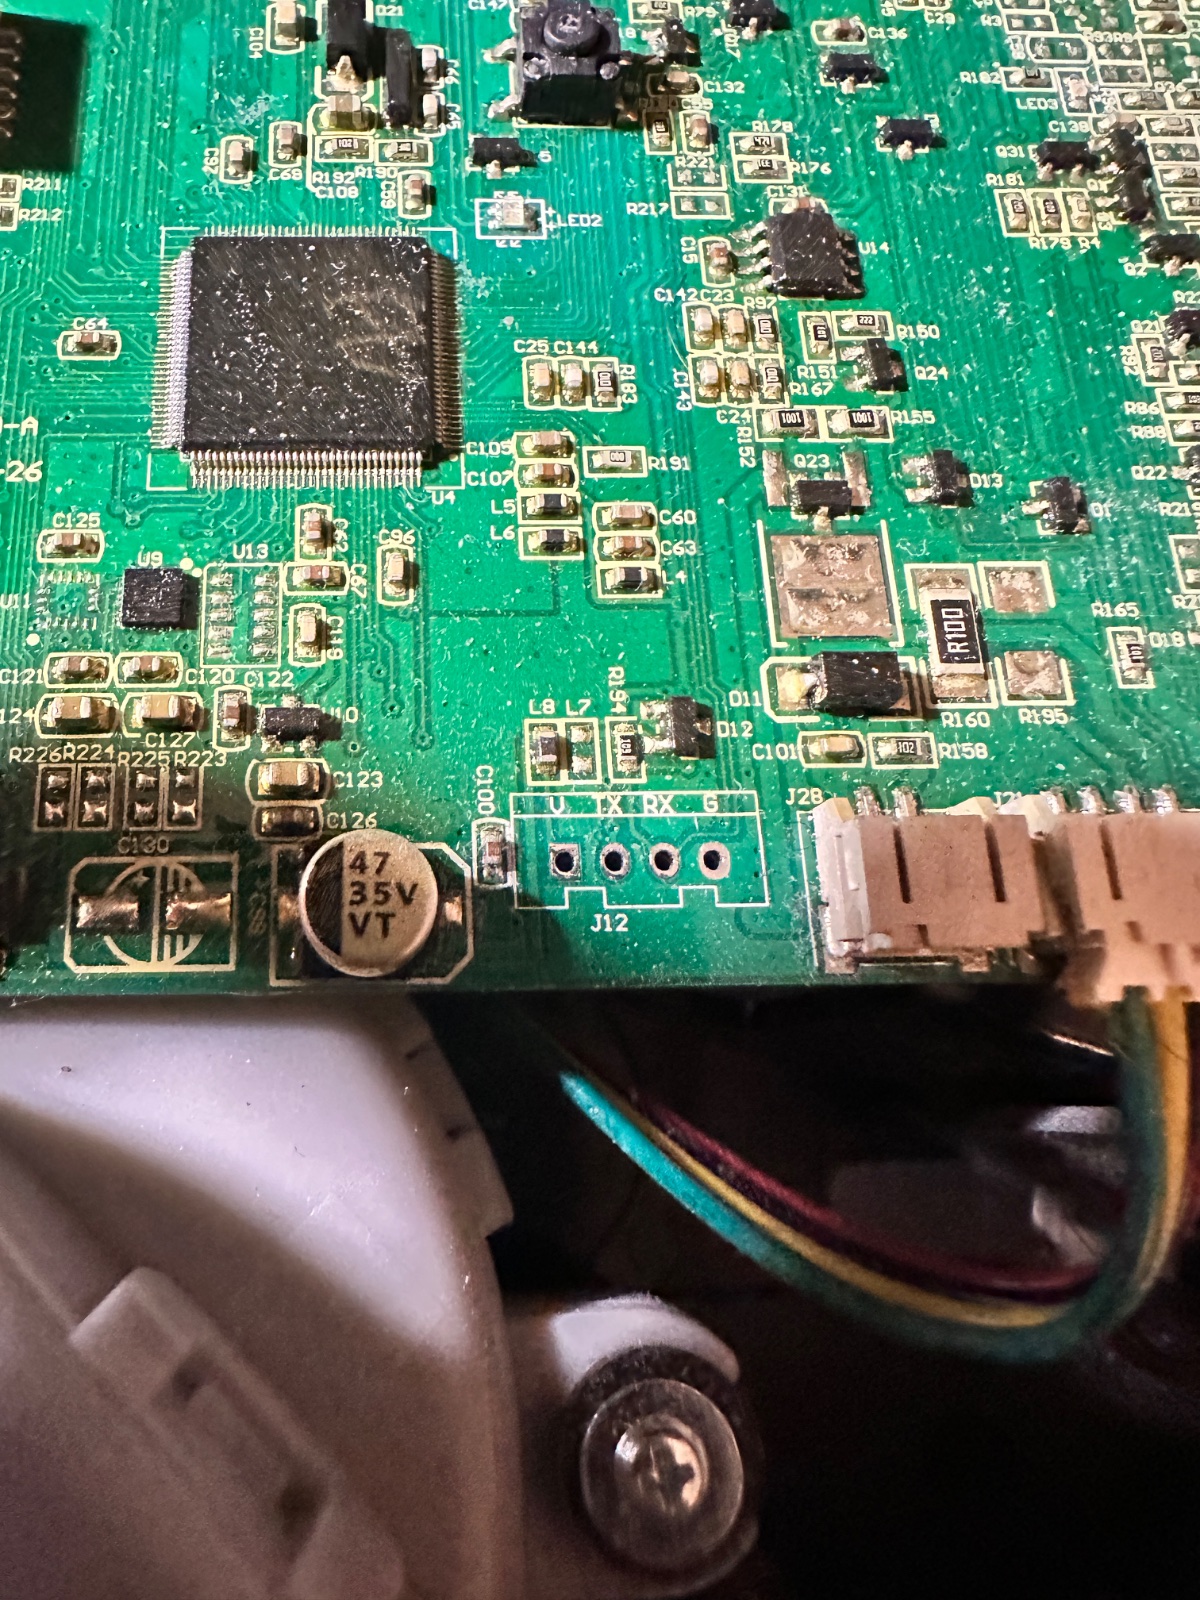
Das Besondere dabei: Ich habe mich bei diesem Projekt fast vollständig von ChatGPT führen lassen. Die KI erklärte mir Schritt für Schritt Verkabelung, Messungen, Flashen und UART-Kommunikation.
Blind verlassen habe ich mich darauf trotzdem nicht. Spannungen habe ich mit einem echten Multimeter geprüft, Verkabelungen selbst nachvollzogen und die Vorschläge immer wieder auf Plausibilität hinterfragt.
Gerade weil ich mich seit diesem Jahr intensiv mit KI beschäftige, war das für mich eine wichtige Erfahrung: KI kann enorm hilfreich sein, aber sie kann auch überzeugend falsche Dinge behaupten. Der menschliche Verstand bleibt die letzte Kontrollinstanz.
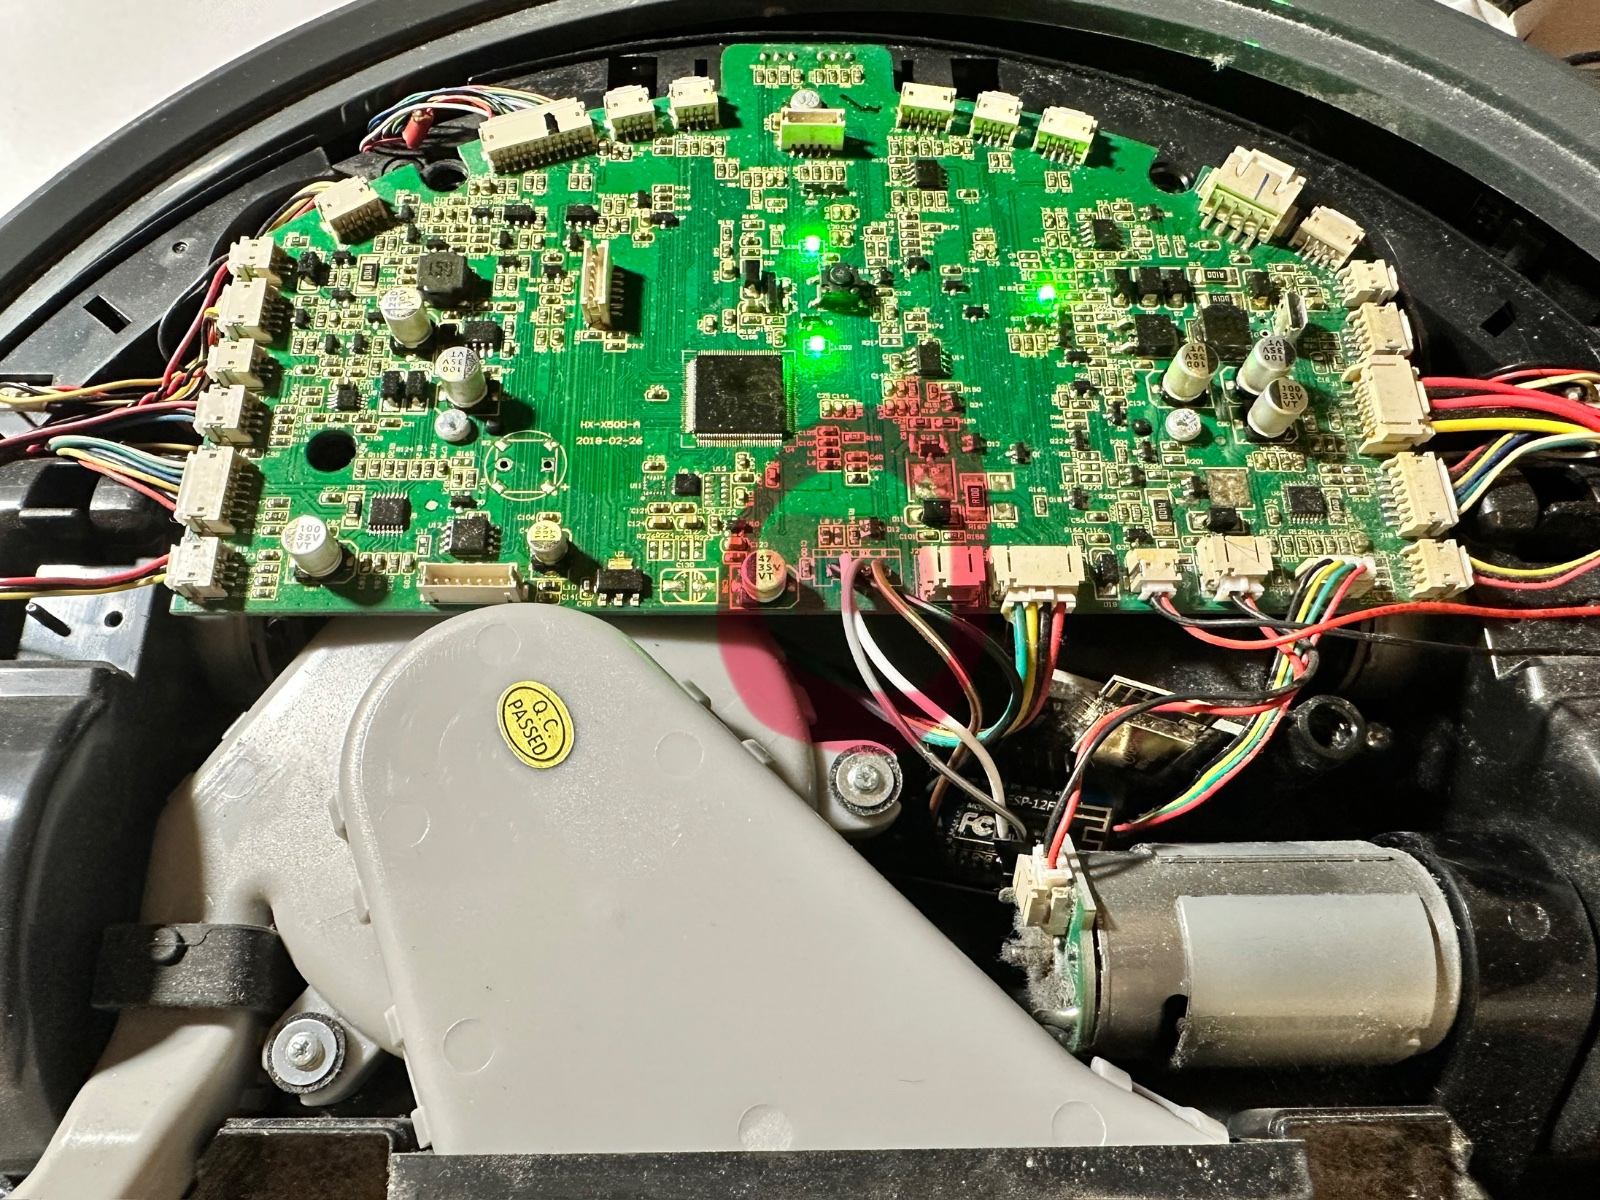
Mit dieser Kombination kamen wir erstaunlich weit. Der Wemos lief, die Verkabelung funktionierte und wir konnten tatsächlich die Kommunikation des Tesvor auslesen.
Über die serielle Schnittstelle kamen bei 115200 Baud verständliche Daten vom Roboter. Drückte ich beispielsweise auf der originalen Fernbedienung auf Start, konnten wir Folgendes mitlesen:
Term | Output |
|---|---|
cmd: | CLEAN=1. |
start cleaning | |
change_mode: | (0->9) |
Beim Zurückfahren zur Ladestation:
Term | Output |
|---|---|
cmd: | DOCK |
ready to dock | |
change_mode: | (0->11) |
Das war der Moment, an dem ich dachte:
Jetzt haben wir ihn.
Bis zu diesem Punkt war das Projekt eigentlich ein Erfolg. Nur eine entscheidende Sache fehlte noch: die Kommunikation in die andere Richtung.
Daten empfangen funktionierte – Daten senden nicht
Für den Tesvor X500 gibt es dokumentierte Steuerbefehle, die bei anderen Besitzern funktioniert haben.
Beispielsweise sollte
AA 03 02 22 02 26
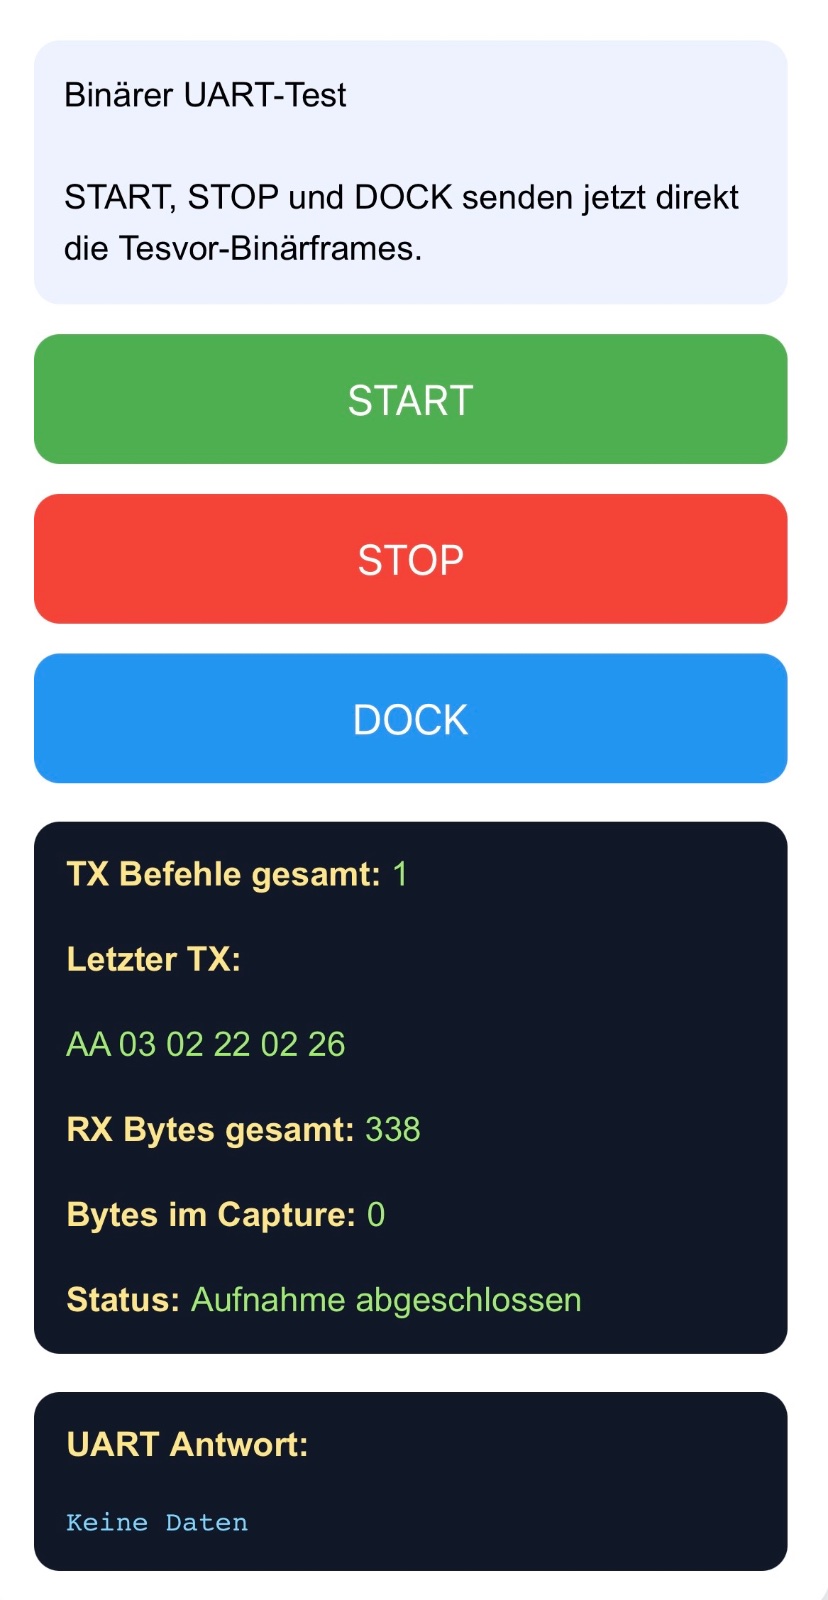
die Reinigung starten. Also schickten wir genau diesen Befehl vom Wemos an den Tesvor. Keine Reaktion. Wir überprüften die Verkabelung, probierten verschiedene Befehle und verwendeten einen eigenen Arduino-Sketch. Später habe ich sogar Tasmota auf den Wemos geflasht, weil erfolgreiche X500-Umbauten damit dokumentiert wurden. Das Ergebnis blieb gleich.
Damit hatten wir zumindest eine wichtige Erkenntnis:
Tesvor → Wemos funktionierte.
Wemos → Tesvor funktionierte bei meinem X500 nicht.
Warum, weiß ich bis heute nicht sicher. Möglicherweise besitzt mein X500 eine andere Hardware- oder Firmware-Version. Vielleicht erwartet das Mainboard auch eine bestimmte Initialisierung oder einen Handshake des ursprünglichen WLAN-Moduls. Um das herauszufinden, hätte ich noch tiefer in die Kommunikation einsteigen müssen. Und genau an diesem Punkt habe ich aufgehört.
Das war mein Lehrgeld
Natürlich hätte ich mit zusätzlicher Hardware und noch mehr Analyse weitermachen können. Aber irgendwann wird aus einem kleinen Hobbyprojekt ein Aufwand, der wirtschaftlich keinen Sinn mehr ergibt.
Also habe ich aufgehört.
Trotzdem war die Zeit nicht verschwendet. Ich habe zum ersten Mal einen ESP8266 programmiert, gelötet und mich mit UART und serieller Kommunikation beschäftigt.
Soviel Geld habe ich ausgegeben: 51,74€
Wer überlegt, diesen Umbau nachzumachen, sollte es sich deshalb zweimal überlegen
Auch ich bin ursprünglich auf das Projekt gestoßen, weil man im Internet Hinweise findet, dass sich der Tesvor X500 auf diese Weise lokal steuern lässt. In meinem Fall hat sich aber gezeigt: Ganz so einfach ist es nicht – und letztlich hat es trotz hartknäckiger Versuche nicht funktioniert.
Gerade bei solchen Hardware-Projekten sollte man Informationen aus Foren, Anleitungen und auch von einer KI nicht einfach als gegeben hinnehmen. Messen, gegenprüfen und den eigenen Verstand einschalten gehört unbedingt dazu. Nur weil etwas technisch plausibel klingt oder irgendwo als „machbar“ beschrieben wird, heißt das noch lange nicht, dass es mit dem eigenen Gerät tatsächlich funktioniert.
Mein Fazit
Ein Hobby muss nicht immer zu einer funktionierenden Lösung führen. Manchmal besteht das Ergebnis einfach darin, etwas gelernt zu haben und zu erkennen, wann es sinnvoll ist aufzuhören. Mein Tesvor fährt jetzt wieder ganz altmodisch mit seiner Fernbedienung. 😄
Weiterlesen
Verwandte Artikel
Weitere Beiträge aus denselben Themenwelten.
1 gemeinsames Thema
Lohnt sich Sprachsteuerung im Smart Home wirklich?
Ist Sprachsteuerung im Smart Home wirklich praktisch – oder am Ende nur Spielerei? Ich zeige anhand meines Alltags, warum Alexa für mich inzwischen mehr ist als nur ein nettes Technik-Gimmick und wann der klassische Lichtschalter trotzdem schneller ist.
1 gemeinsames Thema
Smart Home und Datenschutz: Warum ich Sprachassistenten trotzdem nutze
Sprachassistenten hören mit, Daten landen in der Cloud und trotzdem möchte ich auf mein Smart Home nicht verzichten. Warum Datenschutz für mich eine bewusste Abwägung ist – und Komfort und Technikbegeisterung am Ende überwiegen
1 gemeinsames Thema
Smart-TV langsam: Mit einer Streaming-Box musst du keinen neuen Fernseher kaufen
Beim Fernseherkauf zählt für mich vor allem eines: ein großes, gutes Bild. Die Smart-TV-Software ist dagegen zweitrangig, denn langsame Menüs und veraltete Hardware lassen sich mit einer separaten Set-Top-Box deutlich günstiger und flexibler lösen.
1 gemeinsames Thema
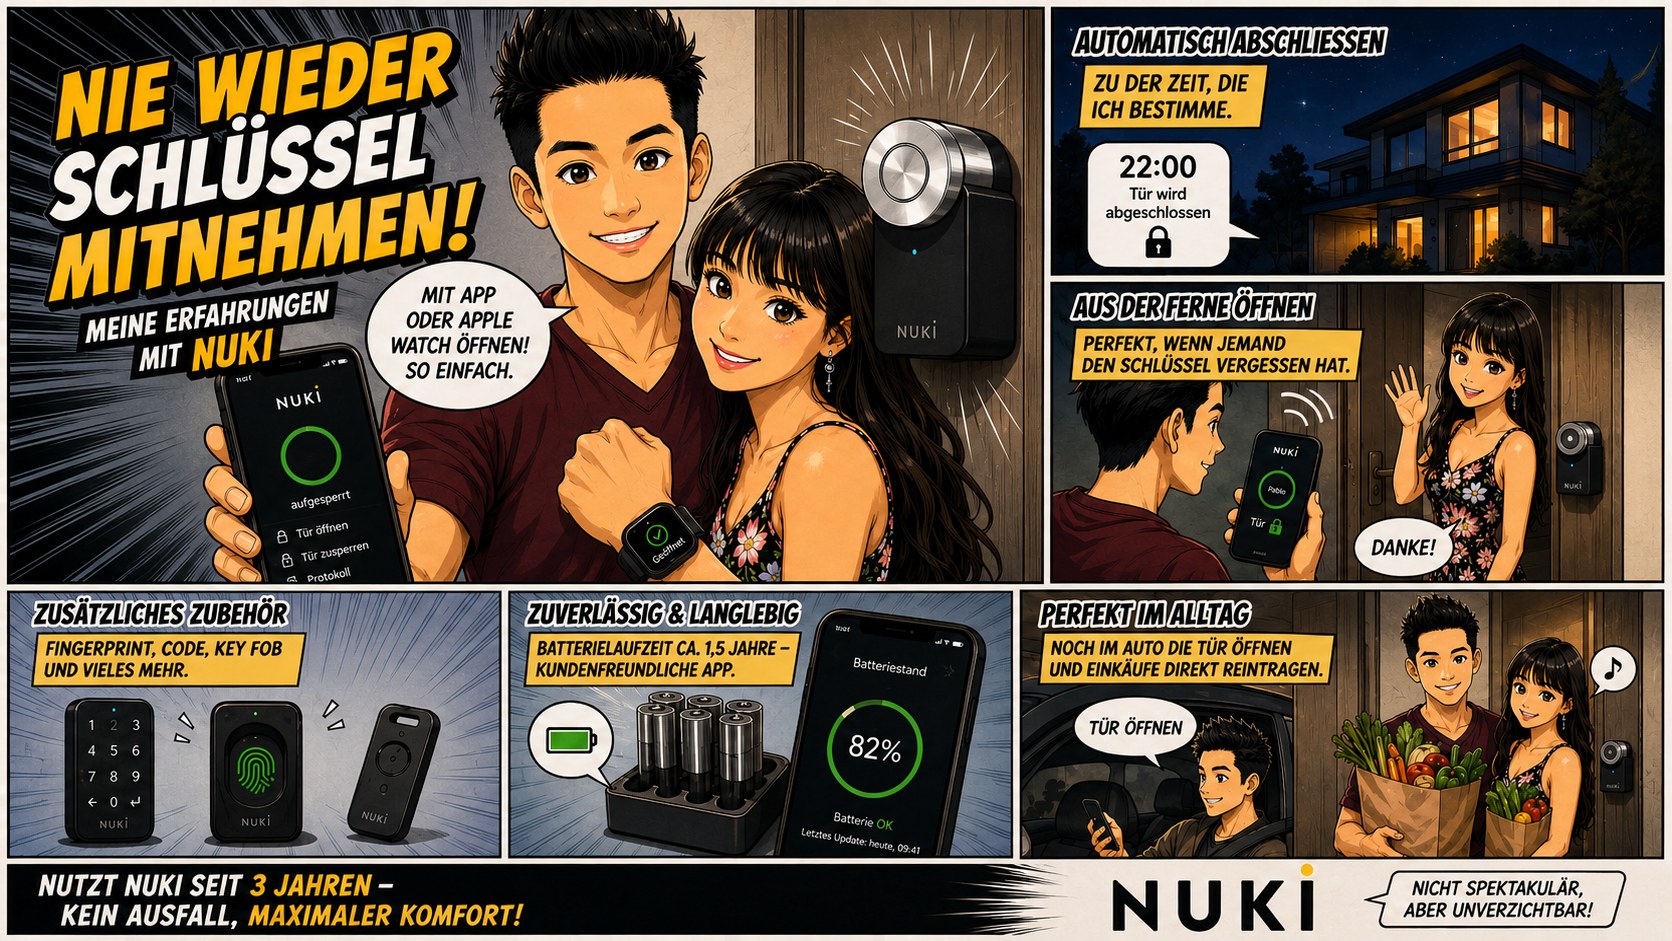
Mein Smart Lock im Alltag: Nie wieder den Haustürschlüssel mitnehmen
Ein Smart Lock gehört für mich zu den praktischsten Smart-Home-Upgrades: Ich kann die Haustür per Smartphone oder Smartwatch öffnen und lasse den Schlüssel immer öfter zu Hause.